


近几年,无人机飞控领域的研究范式正在发生深刻转变。研究重心从传统的姿态稳定、位置保持与航迹跟踪,逐步拓展至模型预测控制、强化学习控制、故障容错控制;随着大模型技术的兴起,大模型驱动的无人机智能体也成为前沿热点。飞控研究的目标,已经不再局限于实现无人机稳定飞行,而是追求让无人机在复杂现实环境下自主完成复杂任务。
但各类先进算法从理论研究走向真实机载系统时,仍面临诸多现实挑战。真机试验的验证成本居高不下,不少控制器在半实物仿真与理想模型中表现亮眼,移植到真机、更换飞行器机架或加装任务载荷后,稳定性便难以保障。GPS、加速度计、磁力计等传感器出现异常时,系统能否快速识别故障并切入安全模式,仿真环境中效果优异的算法落地到真实飞控硬件后性能大幅衰减,都是科研人员需要攻克的难题。
针对以上痛点,飞思实验室依托Sim2Real技术体系,整合RflySim平台、教研平台、硬件在环套件与真机实验平台,推出飞控教研实验室解决方案。方案贯通软件在环—硬件在环—真机实验验证链路,提供从模型构建到实物验证的一体化环境,逐级引入物理约束,实现多控制方案对比与故障场景可重复验证,降低科研试错成本,加快算法迭代。该方案配套教研模块覆盖课程组织、实验考核与科研数据管理,支撑教学与课题原型验证,推动科研成果向教学实践转化。
01 飞控前沿从单一控制器设计,迈向全维度系统验证
传统飞控研究聚焦经典命题:姿态稳定性、位置定常能力、轨迹跟踪精度、扰动条件下的系统恢复能力。这些依旧是飞控系统不可或缺的底层基础,但当下的科研评价,更加看重算法在复杂工况下的综合鲁棒性。
其中,学习控制作为目前较为新颖的控制方式,依托神经网络、强化学习与在线数据迭代,提升控制器对模型不确定性的适配能力;安全控制则聚焦执行器饱和、障碍物约束、部件故障下的系统安全边界。
随之改变的还有飞控算法的评价体系。科研人员除了关注轨迹平均跟踪误差,还需要评估控制器对模型摄动的适应能力、扰动与故障场景下的容错恢复能力、感知噪声的耐受度,以及仿真‑实物跨平台迁移的落地效果。一套面向科研的飞控实验环境,应当完整覆盖如下研究链路:
飞行器动力学建模与模型参数标定调优
姿态、位置、速度多环控制器开发设计
传感器配置与状态估计算法验证
故障注入仿真与系统安全性能评估
PX4飞控源码研读与二次开发
软件在环、硬件在环、实物真机分级实验
这正是飞控教研实验室着力构建的核心能力边界。
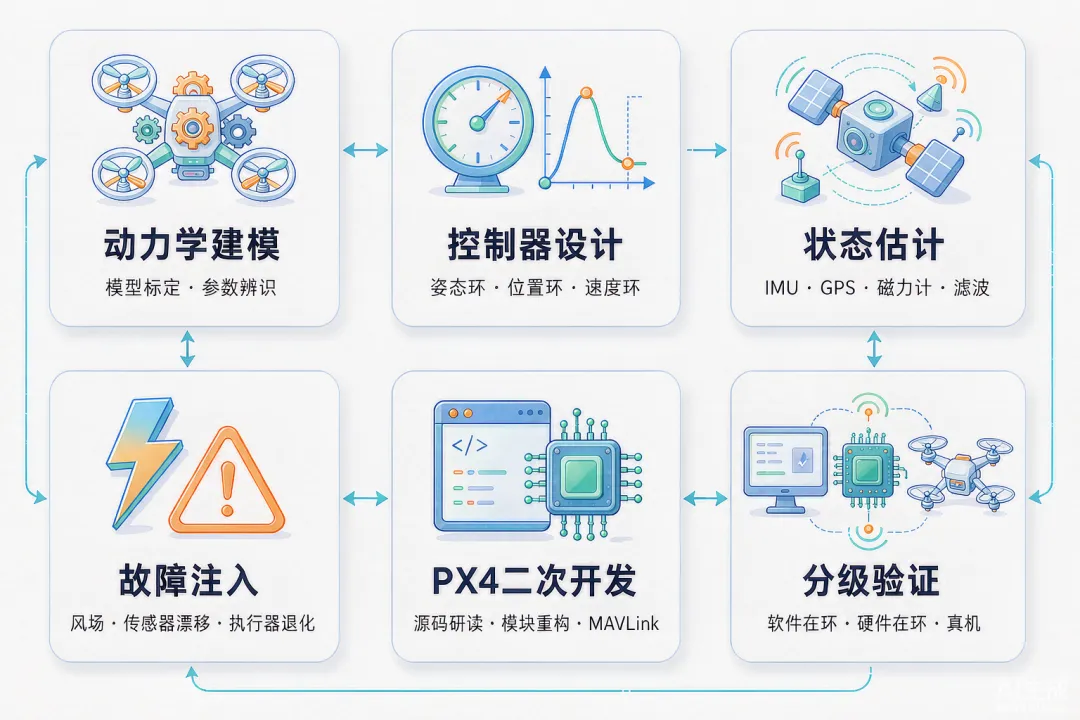 图1 飞控教研实验室科研全链路:动力学建模→控制器设计→状态估计→故障注入→PX4二次开发→分级验证
02 立足动力学模型:厘清控制器性能背后的底层机理
控制算法最终作用于实体飞行器,机架结构、电机性能、螺旋桨规格、电池特性、任务载荷、惯性参数,都会直接改变无人机的动力学响应特性。如果实验忽略这些物理要素,控制器性能分析就会始终停留在理想仿真假设,和真实工况存在巨大鸿沟。
飞控教研实验室搭载RflySim飞控开发仿真平台,支持多旋翼、固定翼、飞翼、垂起等主流飞行器构型,同时兼容直升机、无人车、无人船、水下潜航器等多类无人系统模型。科研人员可自定义机架、电机、电调、桨叶、电池、负载全套物理参数,依托平台模型库完成动力学参数解算与模型匹配,支撑一系列基础与前沿研究:
不同机架布局对飞行器姿态动态响应的影响研究
电机-螺旋桨动力组合的输出特性分析
电池压降对控制性能与续航特性的影响机理
四/六/八旋翼多构型飞行器模型适配与对比
固定翼与多旋翼飞行控制方法论的差异性研究
载荷动态变化场景下的控制器参数整定
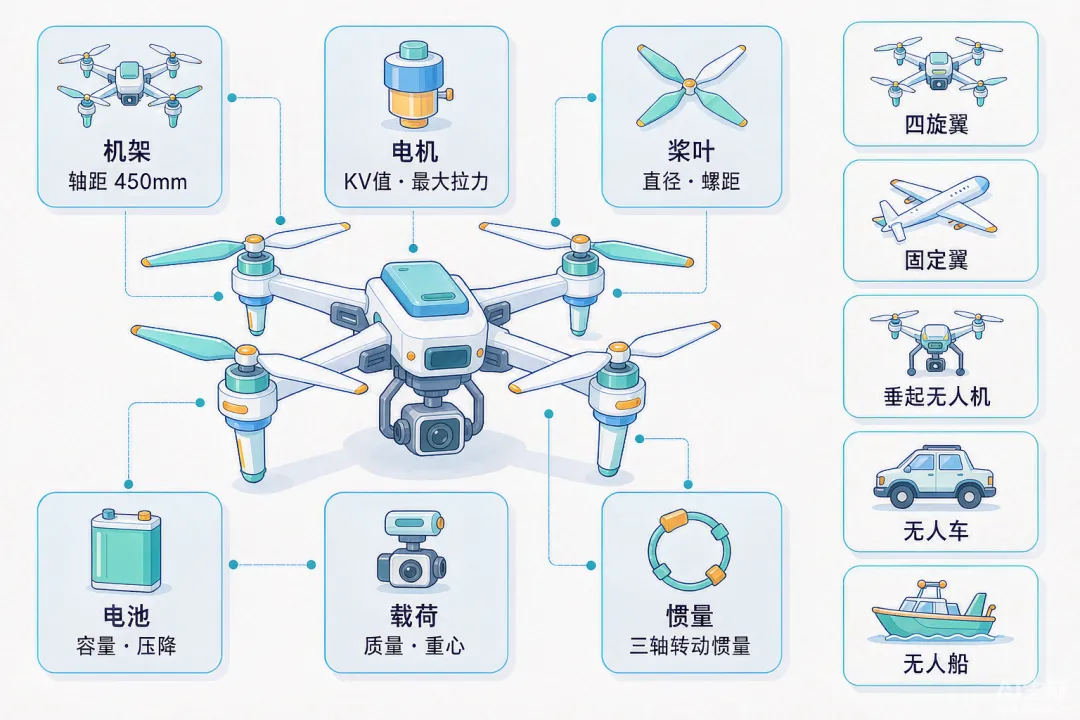 图2 动力学模型与物理参数:全套物理参数可自定义,同时兼容多旋翼、固定翼、垂起及无人车、无人船等多类无人系统模型
上述基础工作对自适应控制、学习控制尤为关键。只有搭建准确的动力学模型,建立传统控制方案作为性能基线,才能够客观量化学习控制算法的增益,定位算法在特定工况下性能退化的根源。
03 学会控制会替代PID吗?
这是当前无人机飞控领域高频探讨的议题。从前沿研究现状来看,强化学习、神经网络并不会简单替代PID、几何控制、模型预测控制这类成熟传统控制算法。更主流的技术路线,是将学习模块与机理模型、经典控制器、安全防护机制深度融合,构建混合控制系统。
这背后有着清晰的工程逻辑:飞控属于高可靠、强实时、低功耗的典型嵌入式平台,机载算力资源紧张,而学习控制无论训练还是在线推理都更消耗算力,实时性通常也逊于经典算法。因此在可预见的一段时期内,资源受限的飞控终端仍将依赖经典算法完成底层实时控制,神经网络则更多承担任务决策等上层职能,扮演无人机智能体的角色。混合控制系统的典型研究流程如下:
1基于PID、LQR、几何控制、MPC搭建基线控制器;
2在统一动力学模型与标准化任务场景下,完成轨迹跟踪、抗扰能力基准测试;
3引入强化学习或神经元网络单元,补偿未建模动力学、外部扰动与模型误差;
4将学习模块和传统控制器耦合,对比系统在多扰动、变载荷、多约束条件下的综合表现。
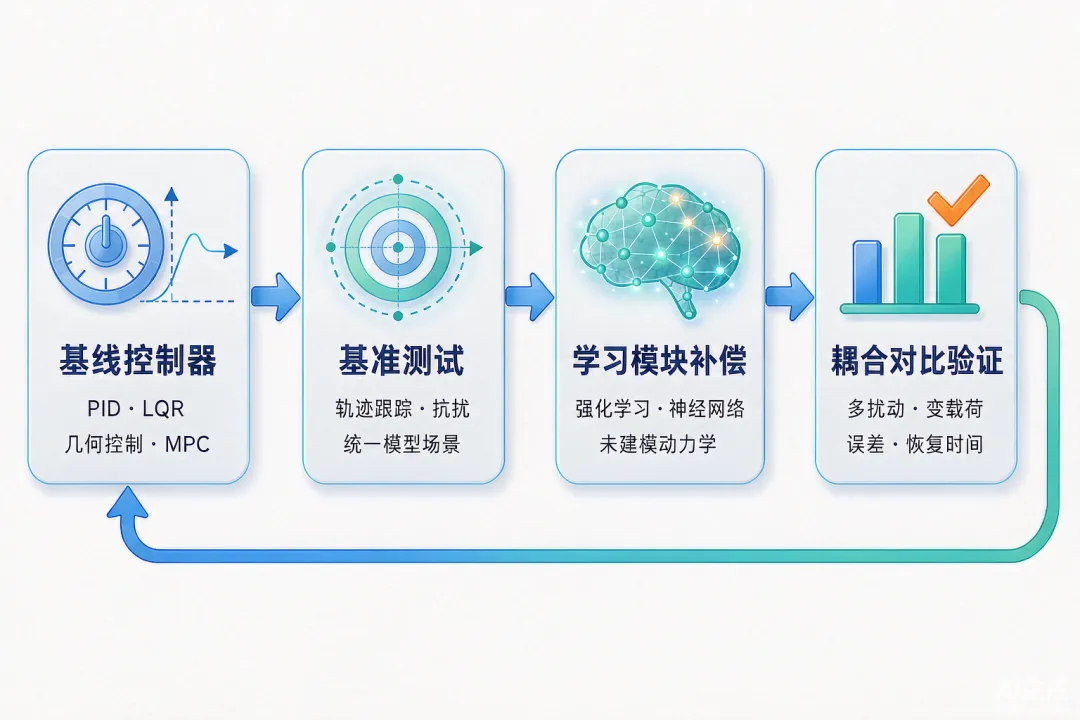 图3 混合控制系统研究流程:先建立基线控制器与基准测试,再引入学习模块补偿,最终完成耦合对比验证并迭代回流
飞控教研实验室完整支持这套渐进式科研范式。科研人员可在同一任务场景下完成多类控制器横向比对,采集姿态误差、位置误差、动态响应速度、控制输出量、故障恢复时间等全维度实验数据。
这套对照实验模式高度适配高校科研场景,既可以清晰呈现不同算法的优劣差异,也便于科研人员界定各类算法的适用边界与局限性。
04 故障注入仿真:推动安全容错研究从理论走向可复现实验
真实飞行环境远离理想条件。紊流风场、电池衰减、传感器漂移、螺旋桨损伤、负载突变等各类风险,都会干扰飞行器状态估计与控制输出。故障容错与安全评估已经成为飞控方向的重要研究分支,研究范畴也从故障发生后的被动保护,拓展至故障检测诊断、控制重构、任务降级恢复全链条。
RflySim平台内置丰富的故障注入与安全评估例程,科研人员可在可控仿真环境中复现各类故障工况,完整留存故障发生前后的全量飞行数据,既可用于实验评估,也可为模型训练提供数据支撑。例如在定点悬停实验中,可分别注入:风场扰动、GPS量测异常、加速度计偏置、磁力计干扰、电池性能衰减、执行器 / 单桨性能退化、负载突变等故障。对比不同控制策略下的位置、姿态误差、控制输出以及故障恢复耗时。
该类实验可有力支撑故障检测与隔离、自适应容错控制、失效保护策略、控制屏障函数、安全强化学习等方向的课题研究。
05 软件-硬件在环-真机三级链路:弥合仿真算法与真实飞控的鸿沟
仿真环境能够快速迭代验证算法原型,但真实硬件会引入传感器噪声、算力上限、执行器动态特性、机械安装误差等现实约束,造成仿真与实物之间的性能鸿沟。
飞控教研实验室遵循软件在环—硬件在环—真机实验的分级验证思路,由浅入深引入真实物理约束。 软件在环阶段,完成动力学建模、控制器开发、传感器配置、故障注入仿真,快速完成多套算法方案筛选迭代。硬件在环阶段,依托X‑HIL_Suite‑Racer硬件在环套件、Racer飞控板卡,以仿真传感器输入驱动真实飞控硬件,开展飞控固件烧录与参数配置、MAVLink/HIL数据链路调试、PX4飞控源码修改、飞行日志解析等实验,重点验证飞控控制算法的准确性与稳定性。 真机实验阶段,依托 FS‑TBench(J150)飞行测试平台、通信遥控设备以及室内安全试飞场地,开展台架/系留测试、角速度环PID与姿态/速度/位置参数整定、基础飞行稳定性测试、整机控制算法实物验证。
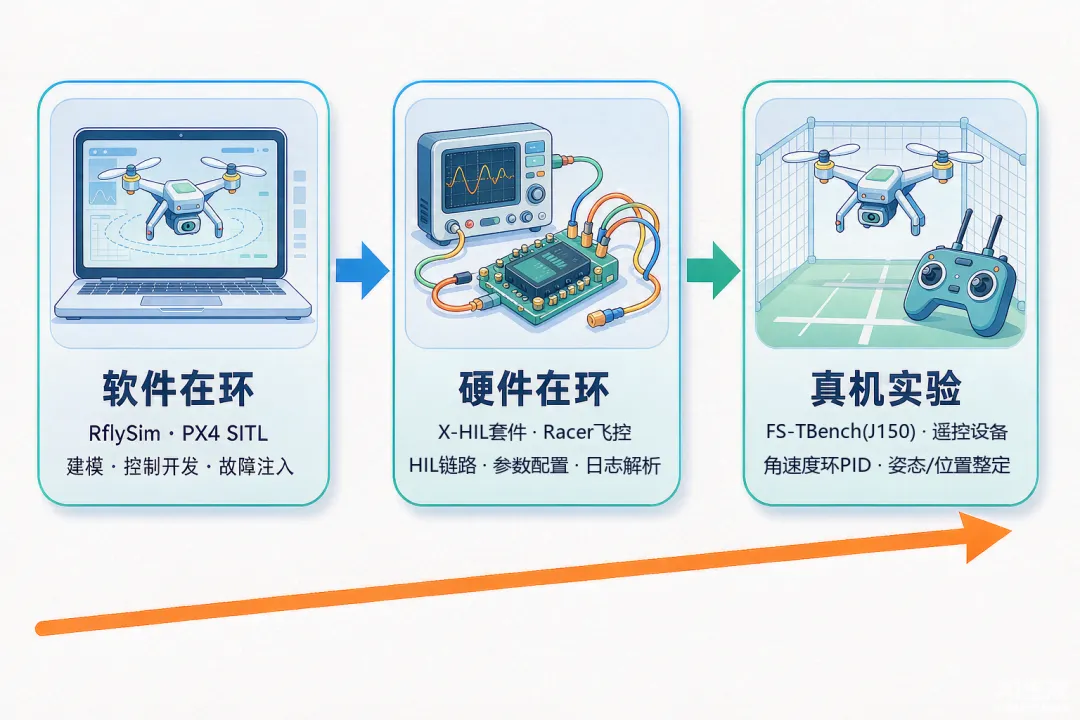 图4 软件在环→硬件在环→真机实验:三阶段分级引入真实物理约束,弥合仿真算法与真实飞控之间的性能鸿沟
这套分层体系,能够覆盖本科课程教学实验、研究生科研训练、科研项目原型验证等多层次需求。
06 教研平台赋能:构建“教学-实验-考核-评价”完整闭环
飞控教研实验室提供模型、软件、硬件、真机一体化实验资源;配套教研平台进一步补齐课程组织、实验下发、过程留痕、结果评估、科研数据沉淀能力,平台预置成套课程资源,配套课件、教学视频、实验考核任务。
对高校教师而言,平台可支持标准化教学实验流程。平台内置飞控基础原理、动力学建模、PX4二次开发、硬件在环、真机调试等内容并梳理成课程体系,每一个章节关联课件、教学视频、实验指导书、代码模板、仿真例程、课后习题与考核标准。
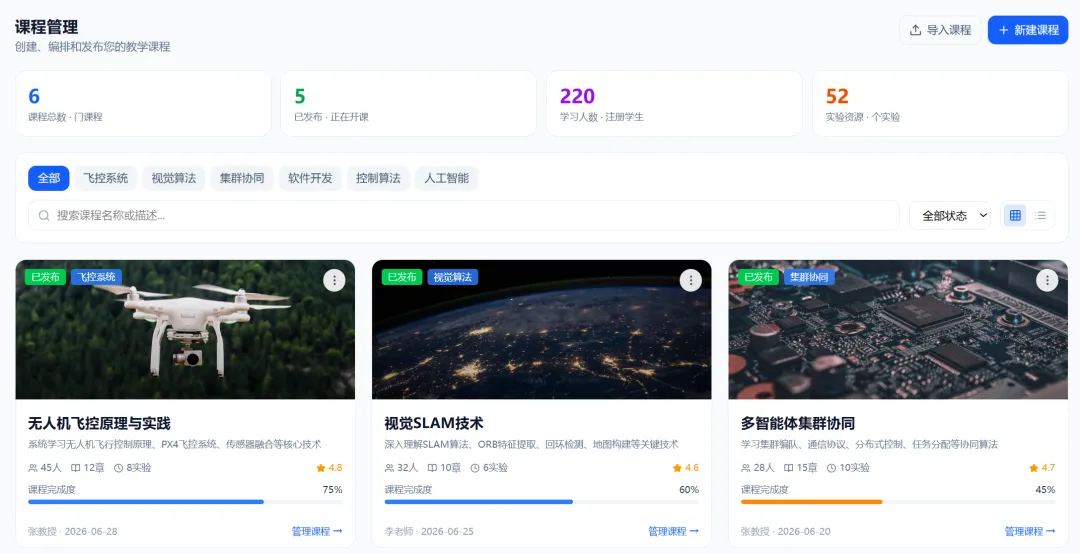 图5 课程管理
学生按照理论学习→仿真实验→结果提交→迭代优化的路径完成学习任务。教师可统一查看课程完成进度、实验运行记录、代码提交版本、实验数据与成绩,解决教学资料零散、实验入口碎片化、实验过程难以追溯的痛点。
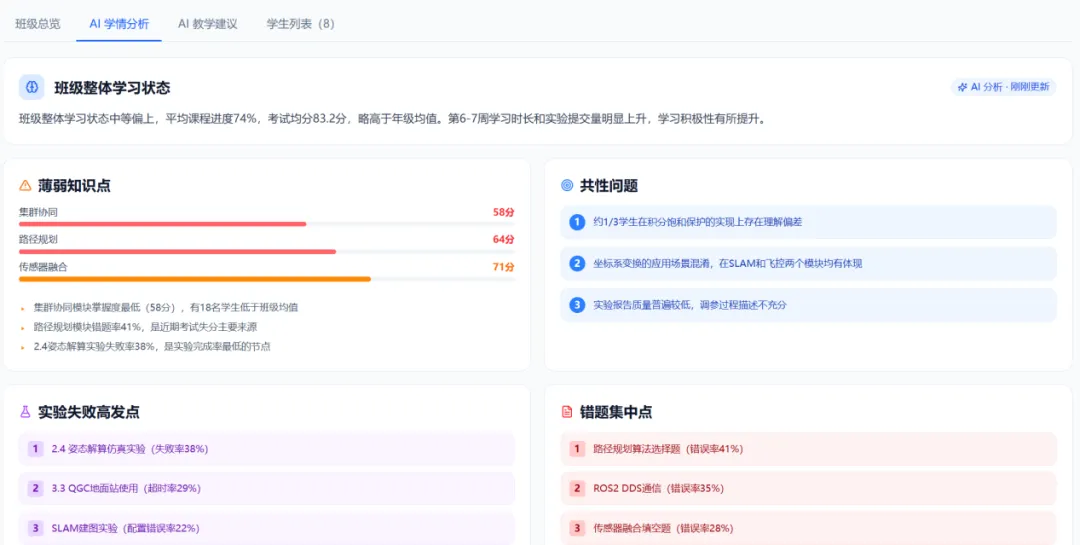 图6 学情分析
平台内置实验资料包,关联相应的课程,可支持完整的实验考核、评分闭环。通过定义实验说明、运行参数、代码模板、提交次数与评价指标,学生在提交实验之后,系统留存代码版本、运行日志、飞行轨迹、姿态数据、截图视频、实验报告等全部材料。结合自动化评分脚本、运行结果以及教师人工复核,实现立体化的学生实验能力评价。
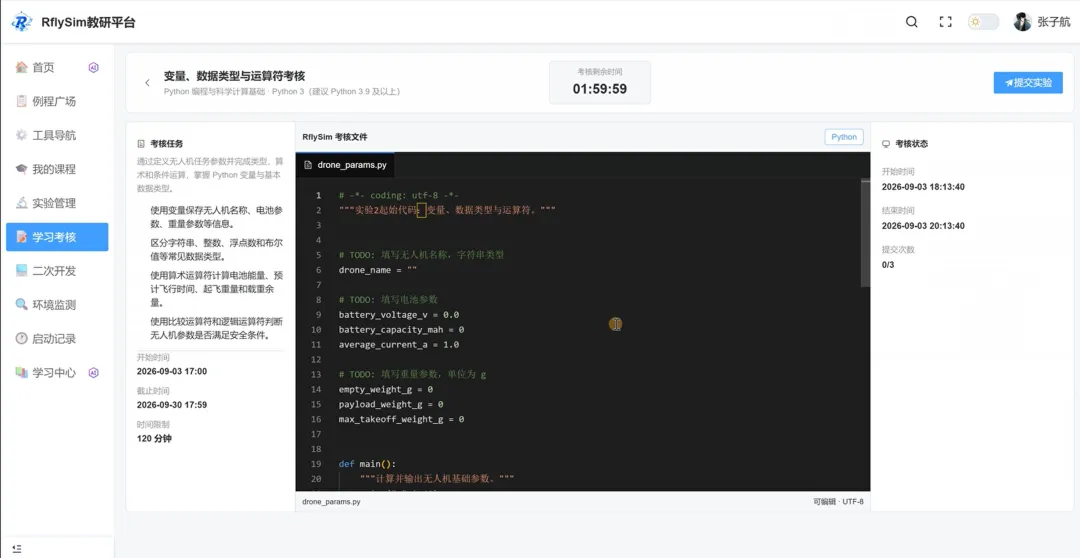 图7 实验考核
同时教研平台也服务于科研过程管理与课题组资产沉淀。完整留存每一轮实验的代码版本、参数配置、仿真场景、实验结果与指导反馈,方便学生回溯复现实验问题,便于教师跟踪课题推进状态。不同算法版本、参数、工况下的实验数据统一沉淀,服务于实验复现、阶段验收、论文撰写与项目汇报。
07 AI赋能教学全流程:提升飞控教研整体效率
AI能力深度融入理论学习、实验调试、考核反馈、教学学情分析各个环节。课程学习阶段,AI结合课程内容自动梳理先修知识点、核心概念、学习路径等提示。实验调试阶段,AI结合实验任务要求、学生提交代码、运行日志等过程数据,给出排错分析与优化建议。实验或考核结束后,AI汇总错误记录、实验成绩、课程进度,输出错因解析、复习方案与个性化学习路径。
教研操作视频——AI功能
面向授课教师,AI可以完成班级与课题组学情统计:汇总课程完成率、章节学习时长、实验迭代次数、代码提交情况、考核成绩、高频失败原因等信息,生成班级学情报告和学生个人能力画像,给出教学建议及推荐学习路径。
AI输出仅作为教学辅助参考,课程规划、实验标准、成绩评价的最终决策权依旧掌握在教师手中。
结语
飞控教研实验室从飞行器动力学建模出发,覆盖姿态与位置控制、故障容错、PX4二次开发、真机全链条;叠加教研平台能力,助力教师完成课程建设、代码考核、数据资产沉淀,保障每一组实验可复现、可评估、可持续迭代。
从PID参数整定到学习控制算法验证,从单机定点悬停到复杂轨迹跟踪,从纯仿真推演到硬件在环、真机实物测试,飞控教研实验室提供一套循序渐进的完整科研教学路径。推动飞控研究从 “算法能够跑通”,迈向算法机理可解释、实验过程可复现、现实约束下可验证。