


RflySim官方配套教材正式亮相。全书以RflySim无人系统开发工具链组织实践,配套详细课件、教学大纲与教学日历,让建模、控制和感知算法进入可运行的实验。
无人机要稳定飞行,需要运动模型、状态估计与控制器共同发挥作用。进一步开展自主巡检、环境探索或多机协同,还要把感知、规划与通信接入完整系统。
怎样把这些知识组织成一门课程?怎样让学生理解算法的作用,并通过实验观察自己的设计是否有效?这些问题,也是《智能无人系统控制实践》组织内容和准备教学资源的出发点。
《智能无人系统控制实践》面向具身无人系统的建模、控制与仿真,将理论学习与开发实践联系起来。 随书准备的课件、教学大纲和教学日历,为教师安排课程、选取专题与组织实验提供参考。
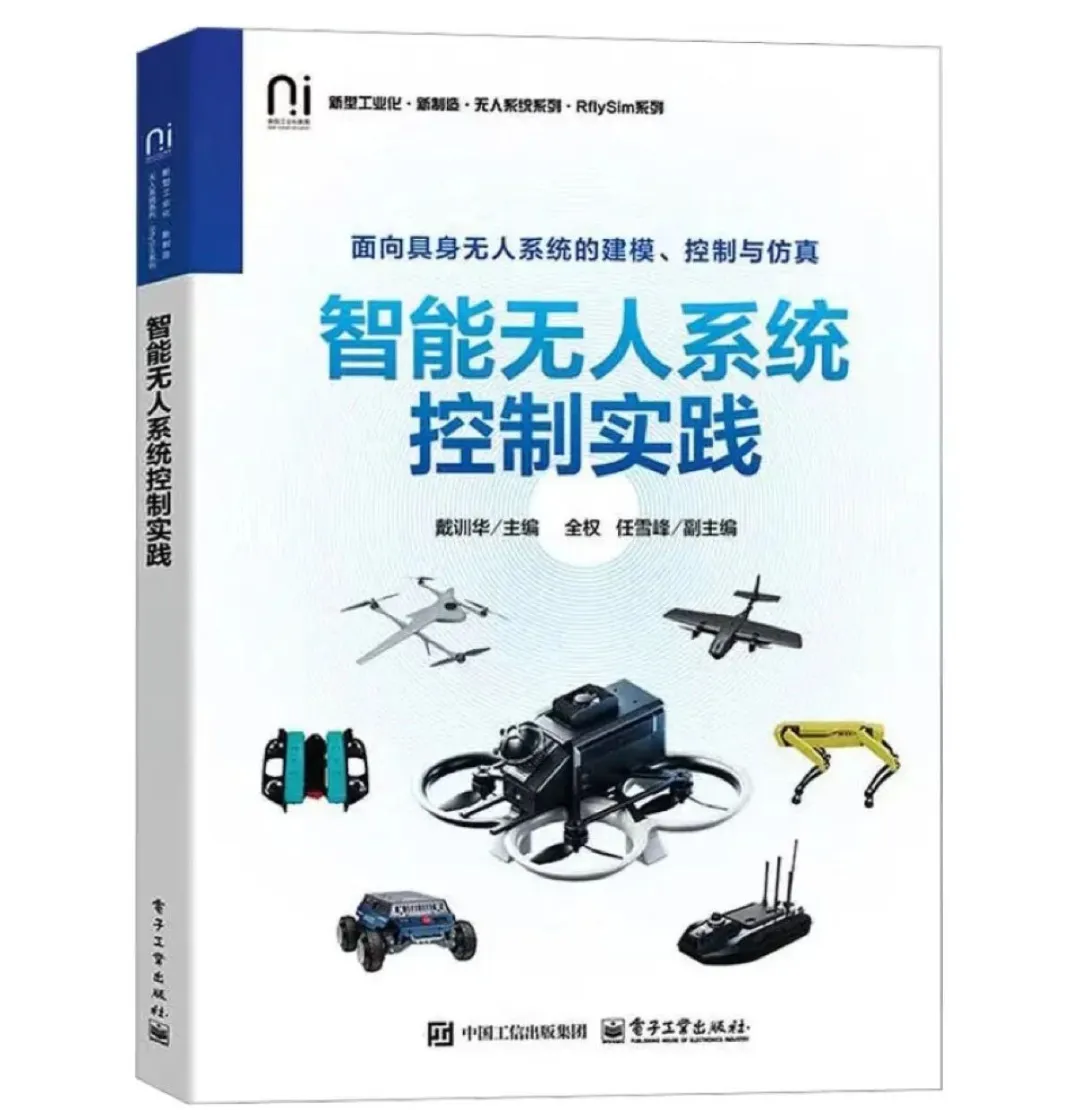 《智能无人系统控制实践》,戴训华、全权、任雪峰,电子工业出版社。
01 教材与RflySim平台怎样配合
RflySim把一次无人机实验所需的场景、运动、控制和观测连接起来。书中介绍的RflySim3D负责三维场景及图像、点云、深度等传感器数据;CopterSim运行载具运动模型,并与PX4自驾仪交换数据;QGroundControl用于规划任务和查看飞行状态。
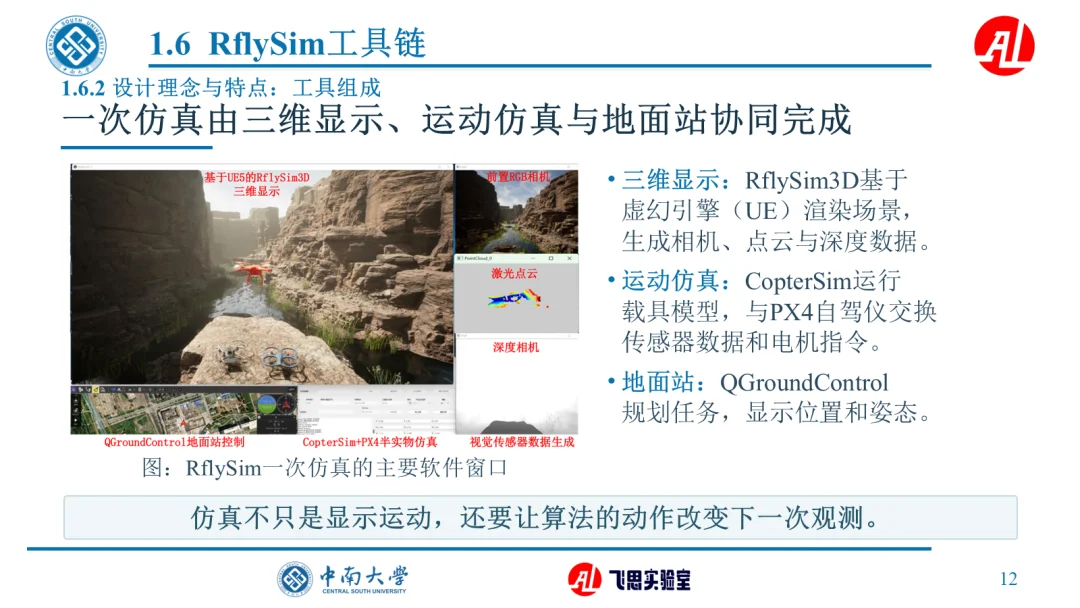 第1章“RflySim工具链”课件原页:三维显示、运动仿真与地面站共同完成一次仿真。图中展示的是平台软件窗口及其分工。
这些组件组成反馈闭环:载具状态产生新的观测,算法根据观测给出决策,自驾仪执行控制指令,运动结果又回到场景和传感器中。学生由此可以追问:控制器改变后,飞行轨迹如何变化?相机观测不稳定时,视觉任务会受到什么影响?
02 让感知与行动在真实任务中联系起来
具身无人系统的能力,体现在与环境的持续交互中。相机获得图像,算法判断障碍和目标的位置,控制器驱动载具运动;行动改变了观察,新的反馈又影响下一步决策。
学习这类系统,需要理解算法与实体平台之间的联系。例如,调整相机视场会改变目标在图像中的大小,改变载具的质量会影响悬停所需的推力,通信延迟也会影响多机协同的效果。
本书围绕这些联系展开教学,并借助RflySim中可调整的模型、接口与场景,把系统概念落实到可以观察的实验现象上。
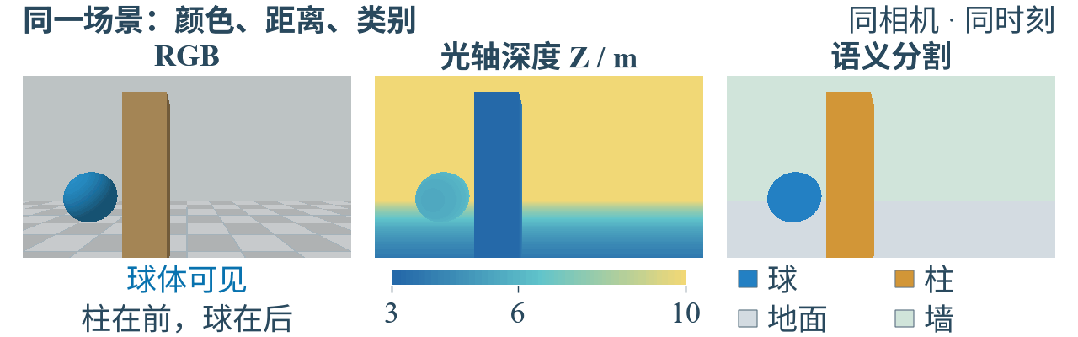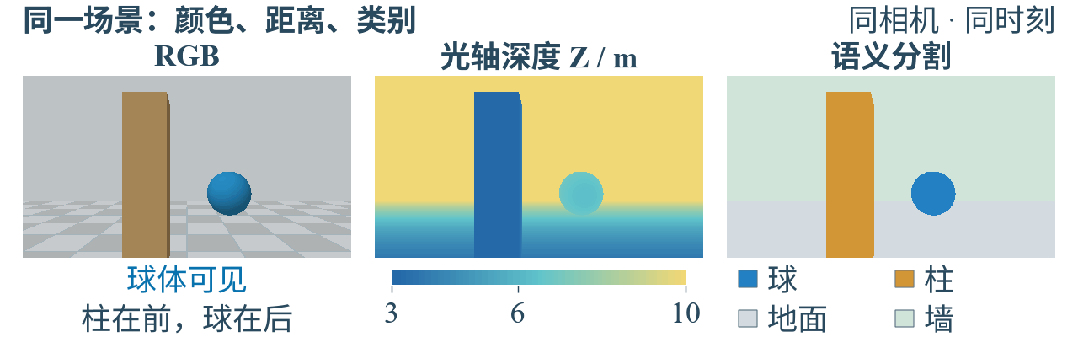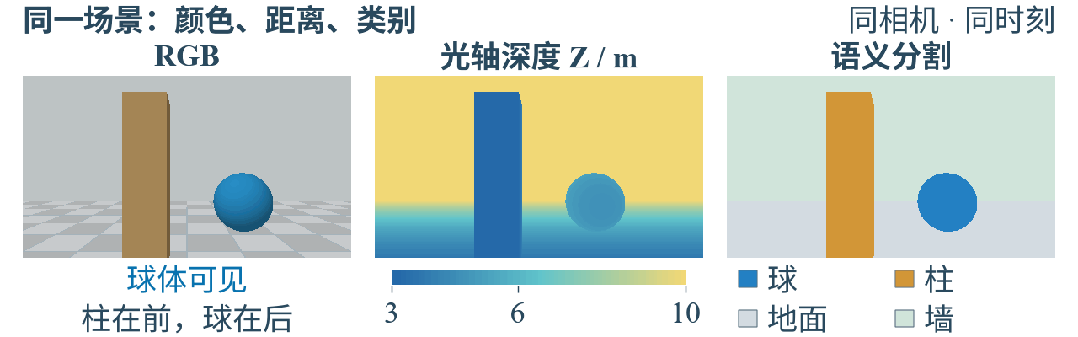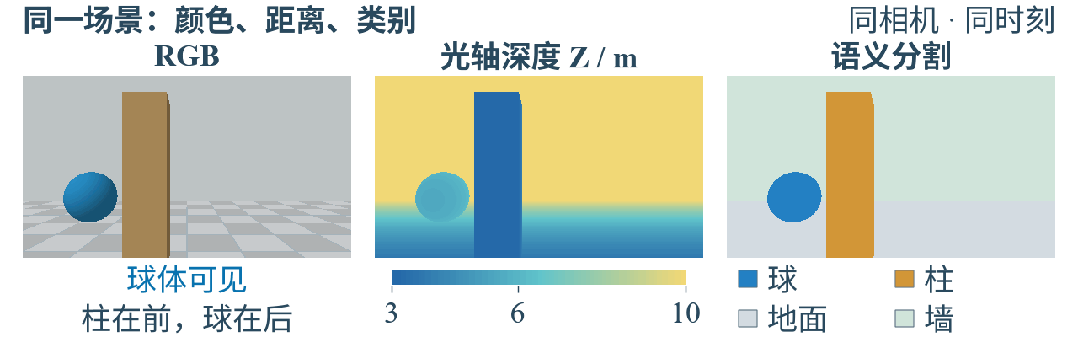 课件中的多模态传感器动画:同一个运动场景,同时生成彩色图像、深度和语义标签。这里展示的是教学素材,用于说明不同观测各自表达什么。
03 十章内容,逐步建立无人系统完整认知
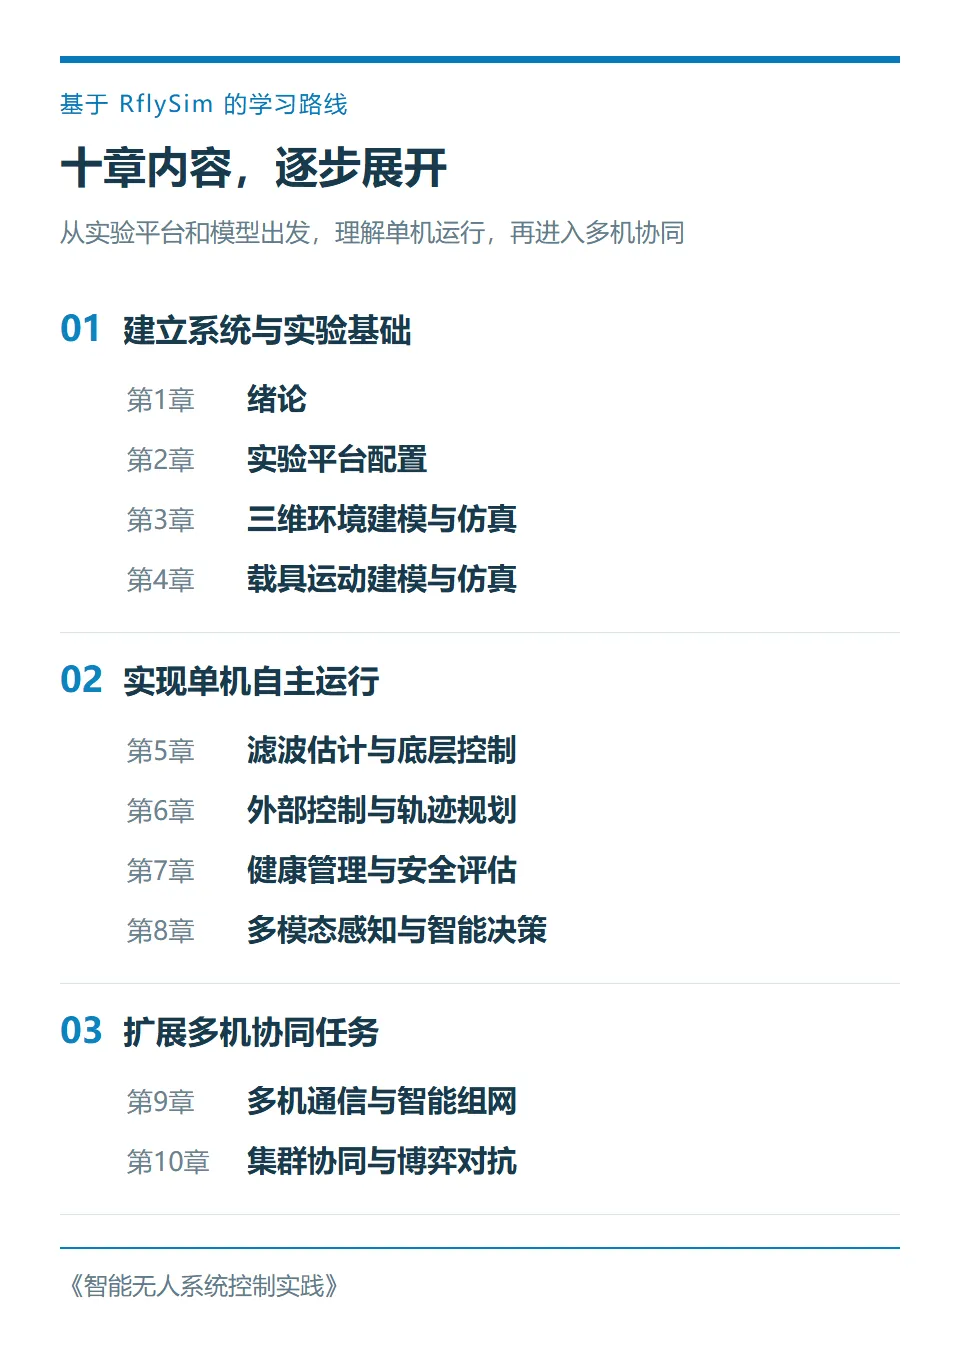
全书十章沿着“基础平台与背景、逼真建模仿真、可靠底层控制、智能上层控制”四个阶段展开。前一阶段为后一阶段提供实验环境、模型或控制基础,读者可以顺着这条路径逐步完成从单机到集群的学习。
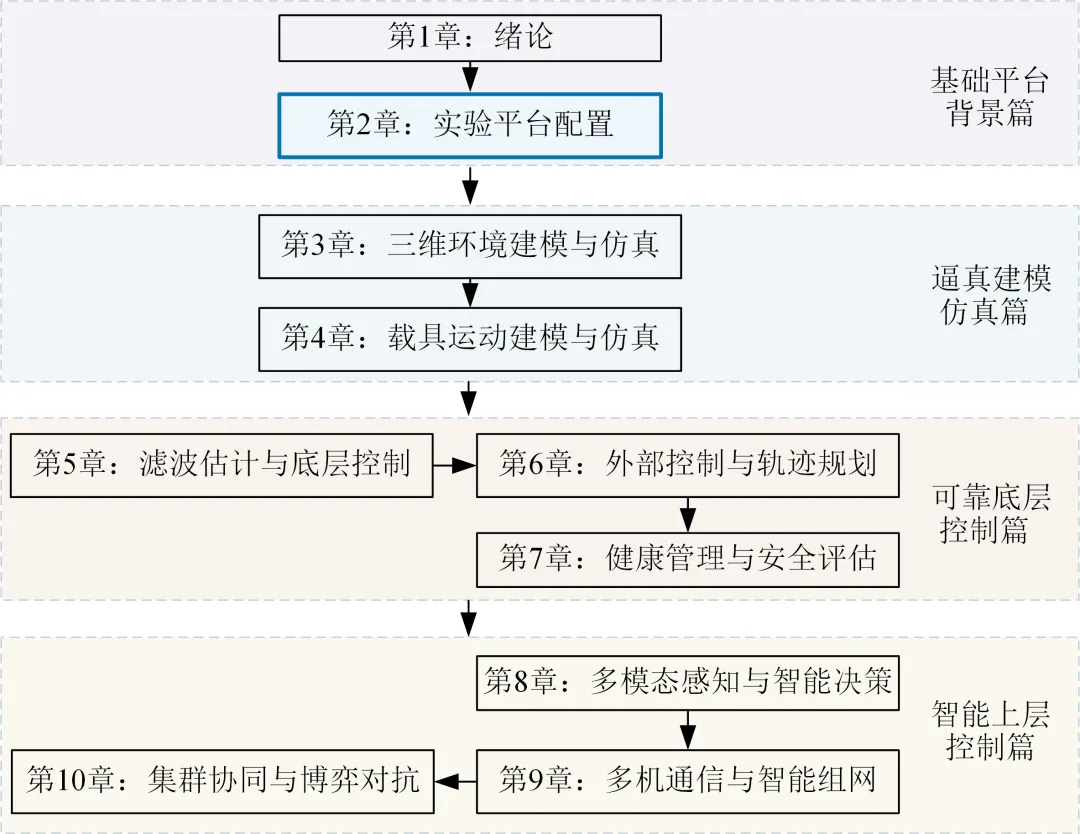 基础平台与背景篇(第1~2章)
第1章“绪论”介绍智能无人系统的基本概念与应用背景;第2章“实验平台配置”带读者建立RflySim实验环境。先认识系统,再准备能运行后续内容的平台。
逼真建模仿真篇(第3~4章)
第3章“三维环境建模与仿真”关注场景及传感器观测如何产生;第4章“载具运动建模与仿真”关注载具受力后如何运动。两章共同构成 RflySim 实验中的环境和运动模型,让后续算法有可交互、可观察的对象。
可靠底层控制篇(第5~7章)
第5章从滤波估计进入底层控制,解决“载具处于什么状态、如何保持稳定”的问题;第6章在此基础上讨论外部控制与轨迹规划,使载具能够按任务要求运动;第7章接着引入健康管理与安全评估,检验系统遇到故障或异常时是否仍能可靠运行。
智能上层控制篇(第8~10章)
第8章把多模态感知与智能决策接入任务,让载具利用环境信息选择行动;第9章讨论多机之间如何通信与组网;第10章进一步研究集群协同与博弈对抗。学习路径由单个载具的自主决策,延伸到多个系统之间的信息交换和协同行动。
教师可以按整书组织系统学习,也可以结合专业方向,选择重点章节开展专题教学。
RflySim例程广场把课程章节映射到相应实验。读者学习一个知识点后,可以找到相关例程,回到教材理解现象,再修改参数比较结果。
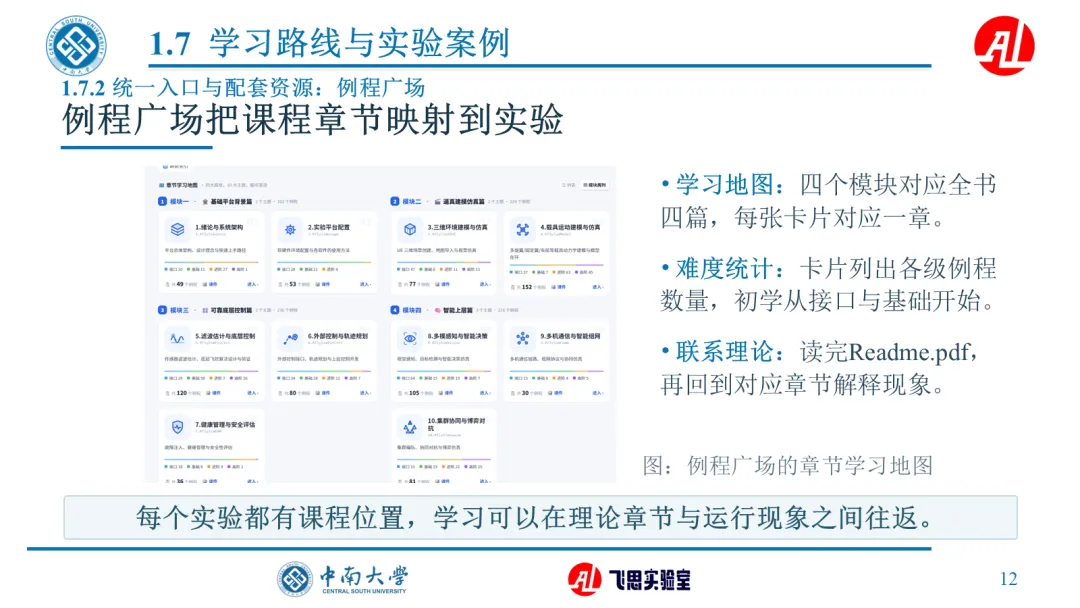 第1章“学习路线与实验案例”课件原页:例程广场的学习地图按课程章节组织实验,便于从教材定位到可运行的例程。
04 依托RflySim把算法设计接到实验验证
实践环节依托RflySim无人系统开发工具链,以基于模型的设计方法组织开发,贯穿算法设计、软件在环仿真、硬件在环仿真与真机部署。
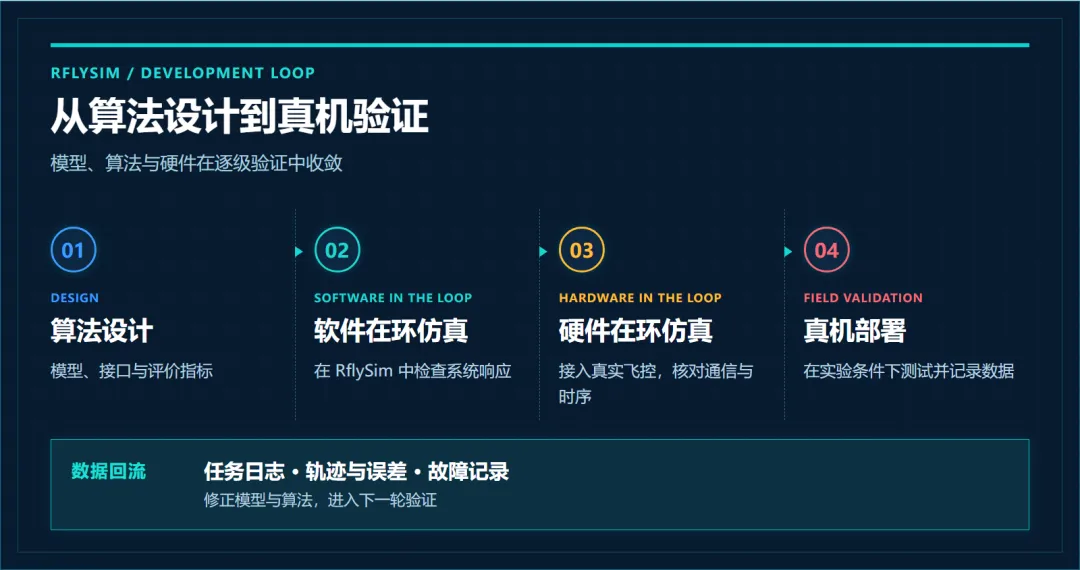 建模阶段明确系统的动力学关系和接口;软件在环阶段观察算法在不同工况下的响应;接入真实硬件后,继续检查通信、时序与计算条件;具备实验条件时,再开展真机验证,并依据实测结果改进模型与算法。
这条路径也为课堂实验提供了组织方法。学生可以先运行RflySim配套例程,改变一个模型或控制参数,比较仿真响应,再逐步完成更完整的任务,学习如何从数据判断设计是否达到预期。
例如,第1章课件中的红球视觉跟踪实验把视觉观测和载具运动接在一起:程序识别画面中的目标位置,载具根据目标在图像中的偏移调整方向,并在接近目标时停止前进。读者可以对照课件与例程,观察图像变化怎样影响控制动作。
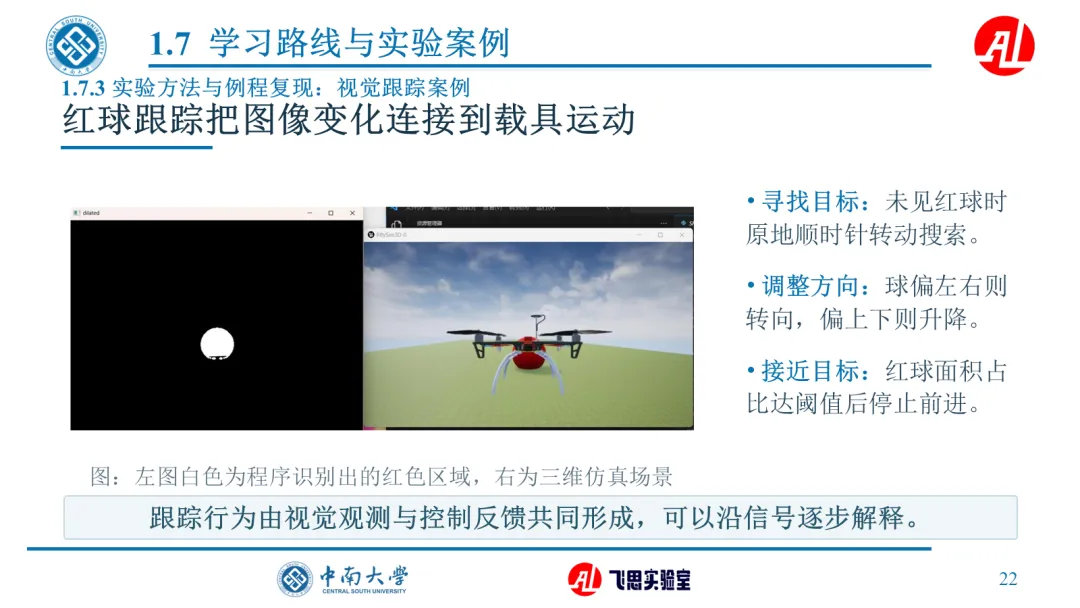 第1章“学习路线与实验案例”课件原页:左侧为视觉识别画面,右侧为RflySim3D中的载具与红球场景。
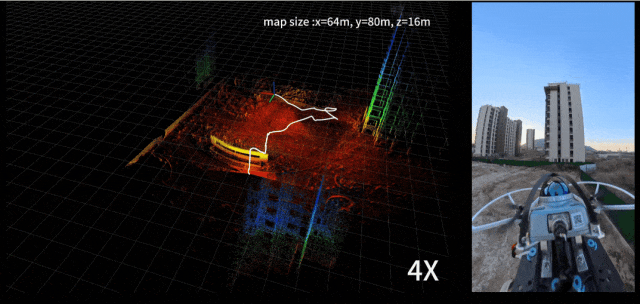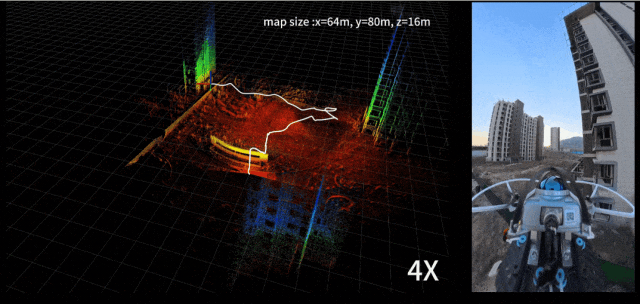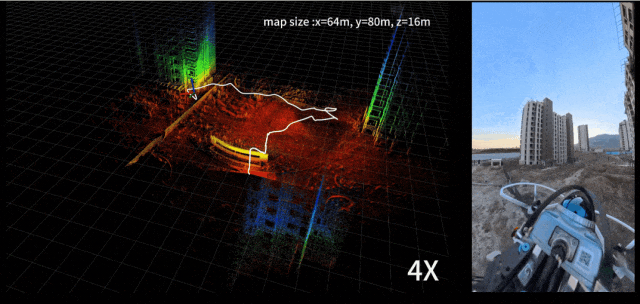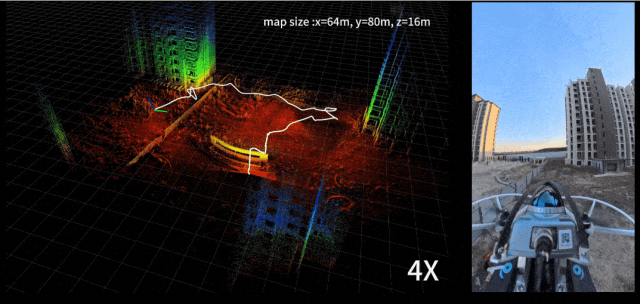 RflySim工具链章节中的课件案例:载具运动过程中积累观测并建立环境地图。原片标注为4倍速,展示定位与建图结果随运动更新的过程。
在教学中,实验结果同样可以成为新的问题:跟踪误差来自模型还是控制器?目标短暂丢失后怎样恢复?通信受限时,编队误差为什么会变化?围绕具体结果讨论,能够把公式、程序与系统行为联系起来。
05 详细课件,让概念、原理与案例有据可讲
围绕教材内容,我们按章节与小节准备了详细课件,包含学习目标、概念图解、RflySim平台实例及习题讨论等内容,便于教师根据教学对象和课时安排选取。
按目前整理完成的课件统计,全书十章共配套85份PPT、3703页幻灯片。课件按小节拆分,各章的数量和页数见下图:
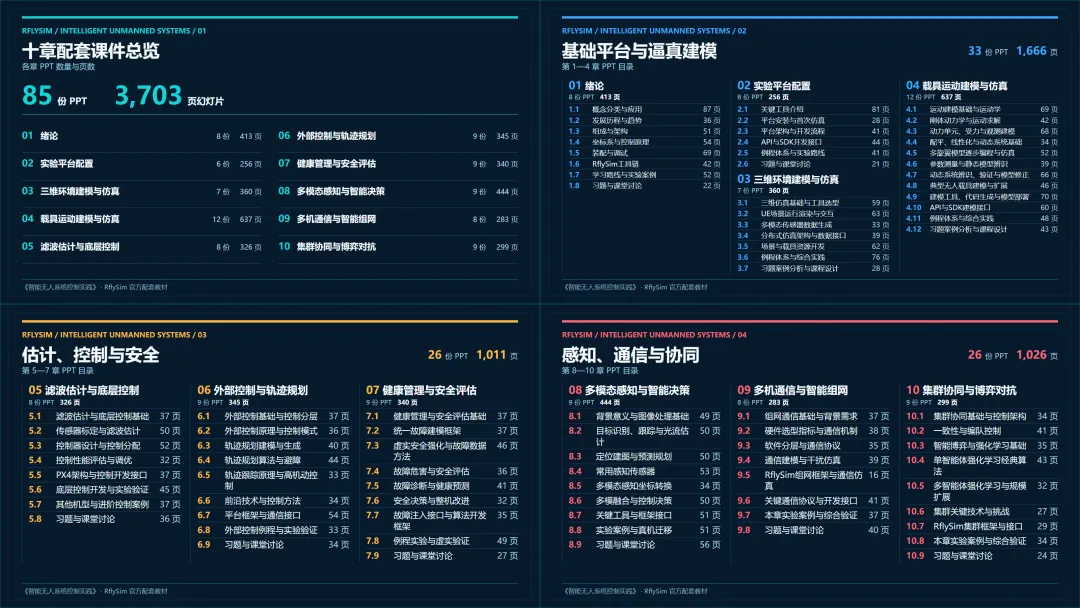 左上为十章课件数量与页数总览,其余三格逐份列出第1—10章的小节课件与页数。
教师开设相关课程时,可以先结合教学大纲和教学日历确定课程目标、学时与进度,再以这些PPT为备课基础,选取适合学生基础的概念讲解、案例和习题,配合RflySim例程安排课堂演示与实验。既可以沿十章顺序开设完整课程,也可以围绕本专业方向重组相关小节,提前形成自己的授课计划和实验安排。
以下选自第1章“概念分类与应用”。学习目标帮助学生理解这一章要掌握什么,系统图解则将感知、决策、行动与环境反馈放到同一个任务中解释。
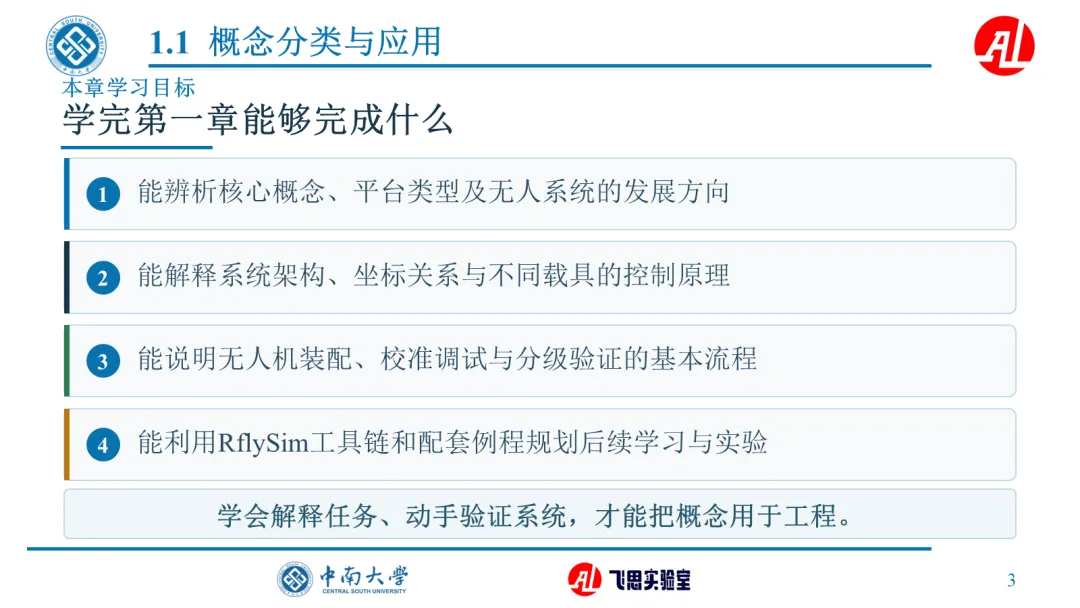 课件样张:从课程目标出发,明确知识学习与实验实践的联系。
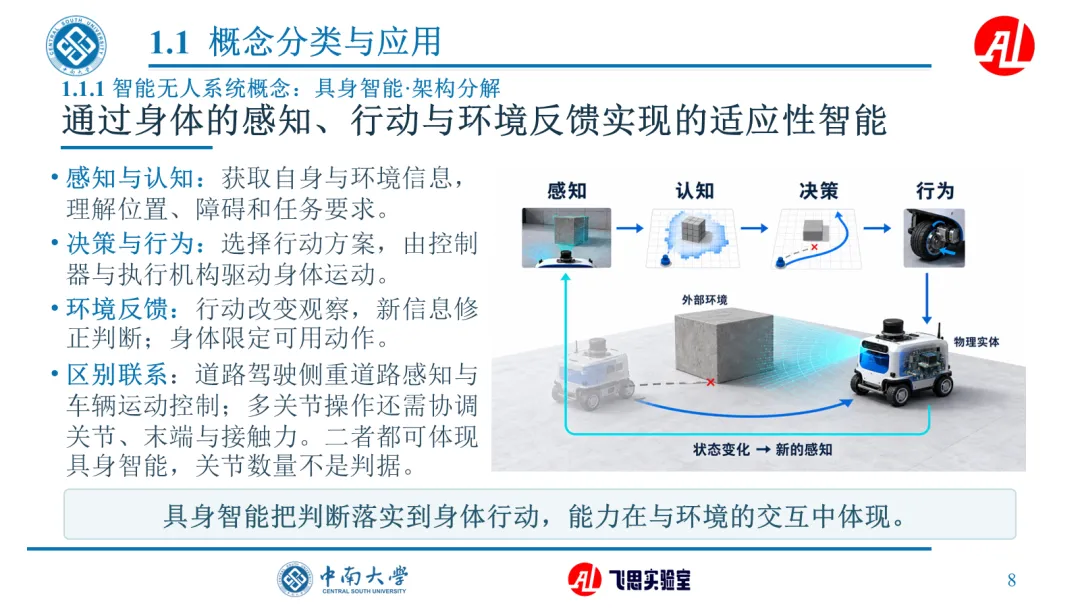 课件样张:结合实体平台理解感知、决策与行动,说明环境反馈如何参与下一轮判断。
部分适合用过程解释的知识点,还配有教学动画。以多旋翼为例,旋翼共同调节与差动调节,会产生不同的力和运动响应。动画把这些变化连续展示出来,便于课堂讲解和反复观察。
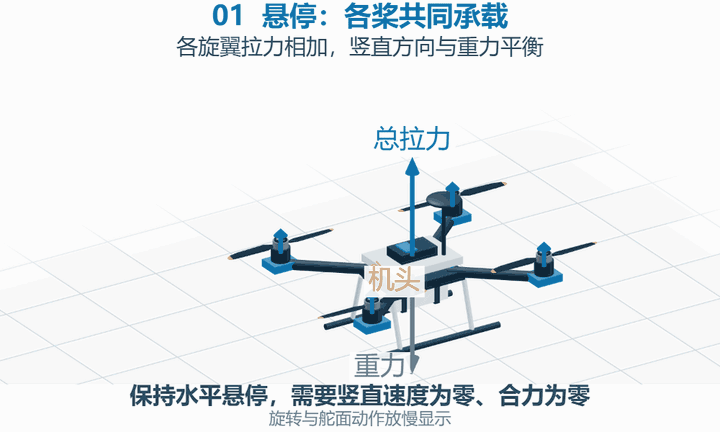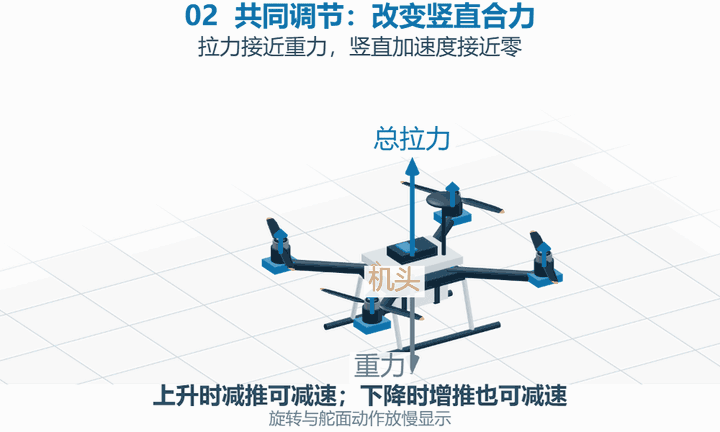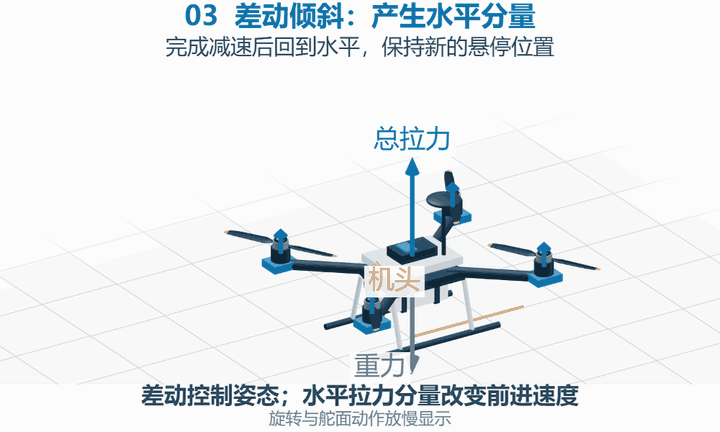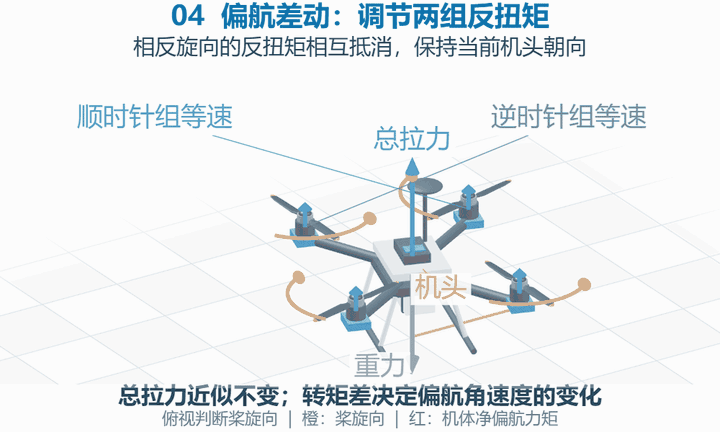 课件动画:共同调节改变竖直合力,差动调节产生倾斜或改变偏航。运动过程为教学示意,部分动作放慢展示。
讲到多机协同时,领航跟随与虚拟结构两种方法可以放在同一画面中对照,帮助学生理解各成员依据什么参照保持队形。
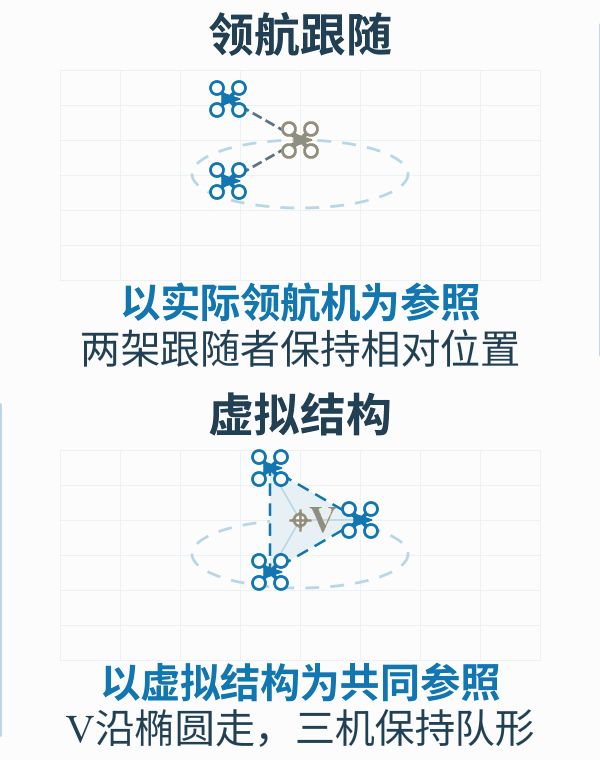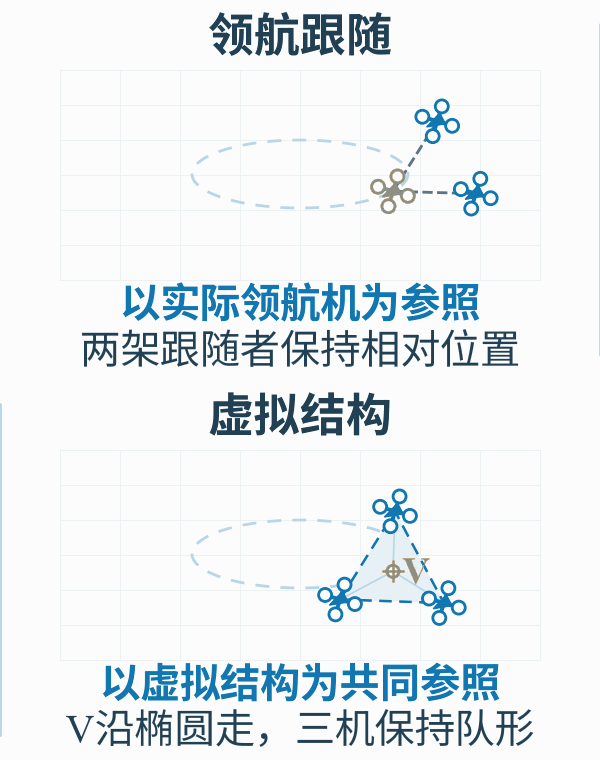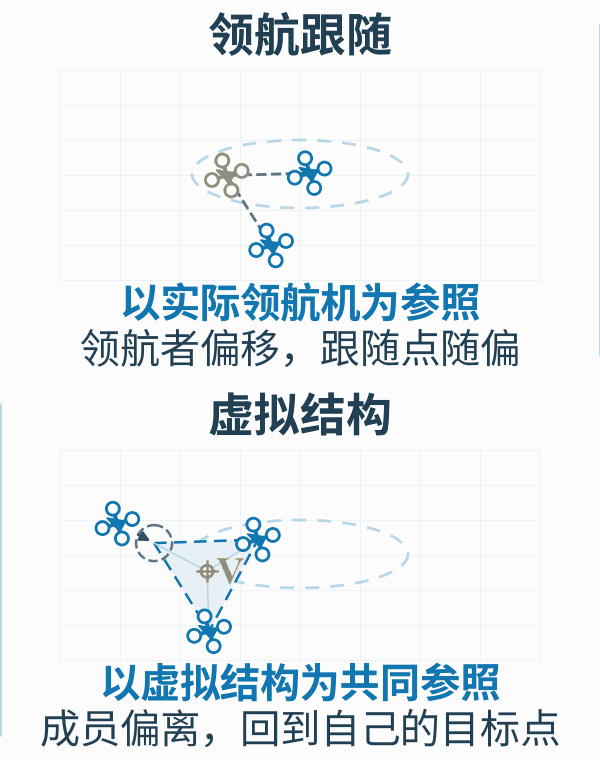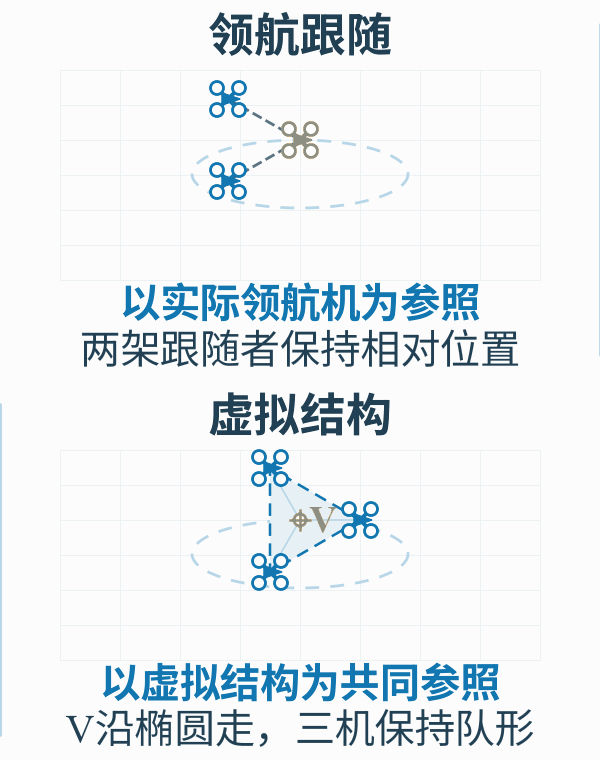 课件动画:领航跟随以实际领航者为参照,虚拟结构为各成员提供共同的目标点位。图为简化运动学教学示意。
06 大纲与日历,为课程安排提供参考
为了便于教师组织教学,我们同步准备了课程大纲与教学日历。
现有参考方案按48学时安排,其中课堂教学40学时、实验8学时。大纲列出了课程目标、教学内容与实践要求,日历则把内容展开到授课进度,教师可以结合培养方案和实验条件调整。
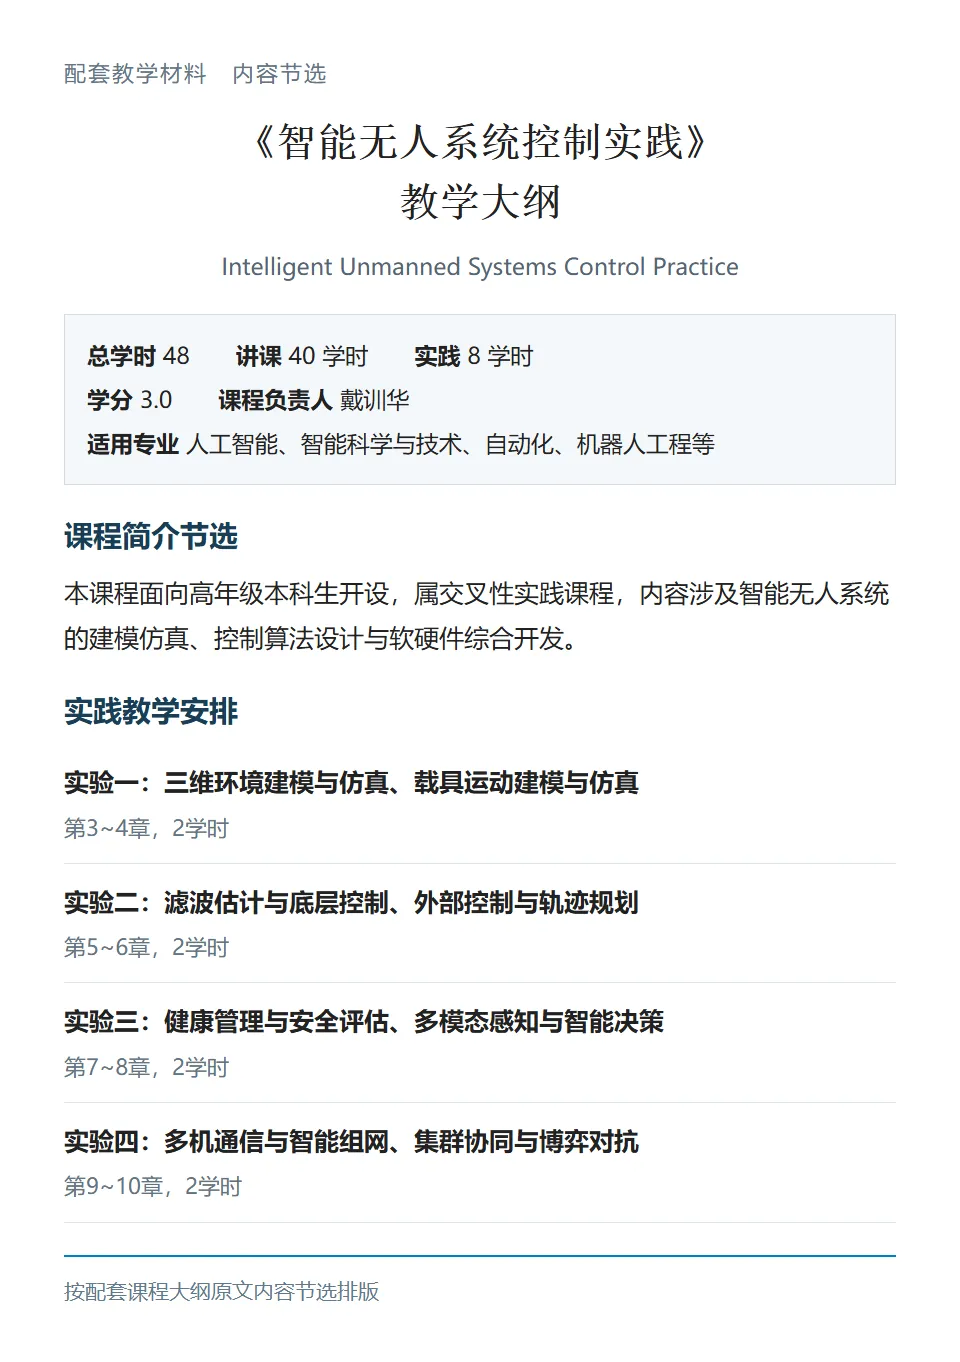 配套教学大纲节选:课程信息与四组综合实验安排,按原文内容重新排版展示。
大纲中的实践教学围绕四组任务组织:
1.建模与仿真
导入场景与载具模型,调整动力学参数,对比运动响应。
2.估计与控制
开展姿态估计、控制器整定与轨迹跟踪,利用日志评价效果。
3. 感知与安全
结合目标跟踪和故障注入,观察异常条件下的任务表现。
4.通信与协同
对比理想链路与时延、丢包条件下的多机编队效果。
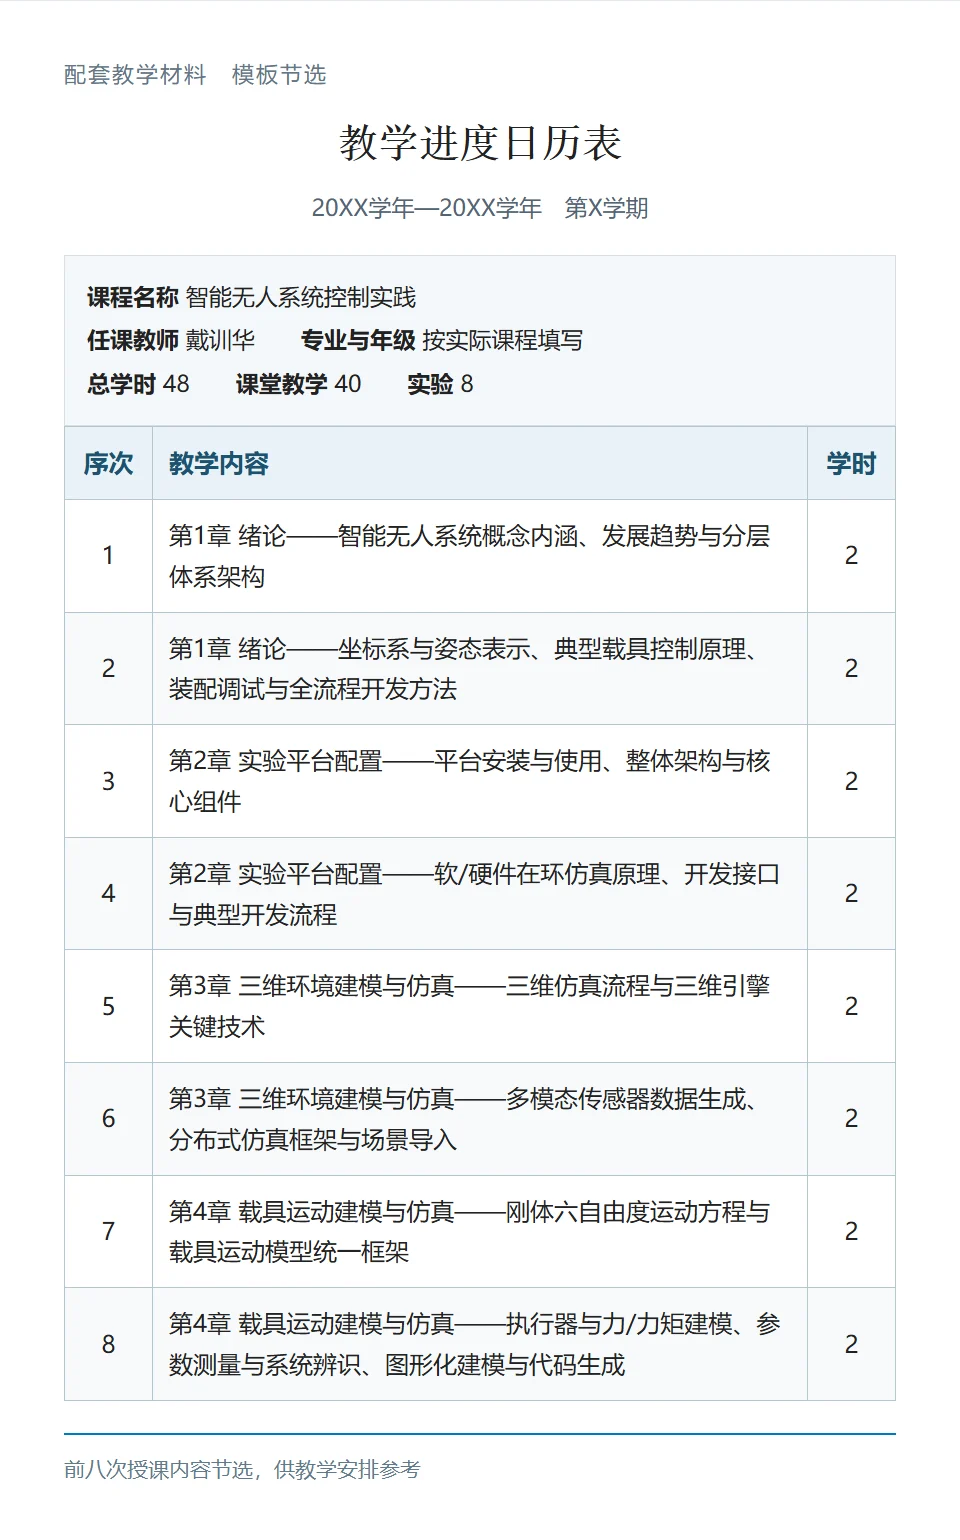 教学日历模板节选,按原文内容重新排版展示:前八次授课内容可结合实际学期、专业与教学进度调整。
07 根据课程方向,选取一到两个重点章节
对于已有课程基础、希望增加无人系统内容的教师,也可以围绕一到两个重点章节组织专题教学。
 第1章“RflySim工具链”课件原页:三维显示、运动仿真与地面站共同完成一次仿真。图中展示的是平台软件窗口及其分工。
例如,装配与调试课程可以结合第1~2章;建模与仿真课程可以重点选用第3~4章;飞行控制与轨迹规划课程可围绕第5~6章展开。视觉控制可结合第8章与第6章的相关内容,多机通信与集群控制则可重点选用第9~10章。
这些是基于教材内容的选章建议。教师可以根据学生的先修知识,补充必要的基础讲解,并设置适合本专业的实验任务与考核方式。
08 教学资源获取
作为RflySim官方配套教材,《智能无人系统控制实践》可供人工智能、智能科学与技术、自动化、机器人工程等相关专业开展教学参考,也适合希望借助RflySim系统学习无人系统开发方法的学生和工程实践读者。
全套PDF版本课件将随RflySim工具链发布。
欢迎结合自己的课程方向与实验条件,与我们交流教学资源的使用需求。
全套PDF版本课件将随RflySim工具链发布,也可通过 https://rflysim.com/doc/zh/5.HW/c-books/book6-ai.html 链接进入本书资源页下载课件。
RflySim官网:rflysim.com
从教材原理走向RflySim实验,让课堂知识在运行结果中得到理解和检验。
09 购书方式
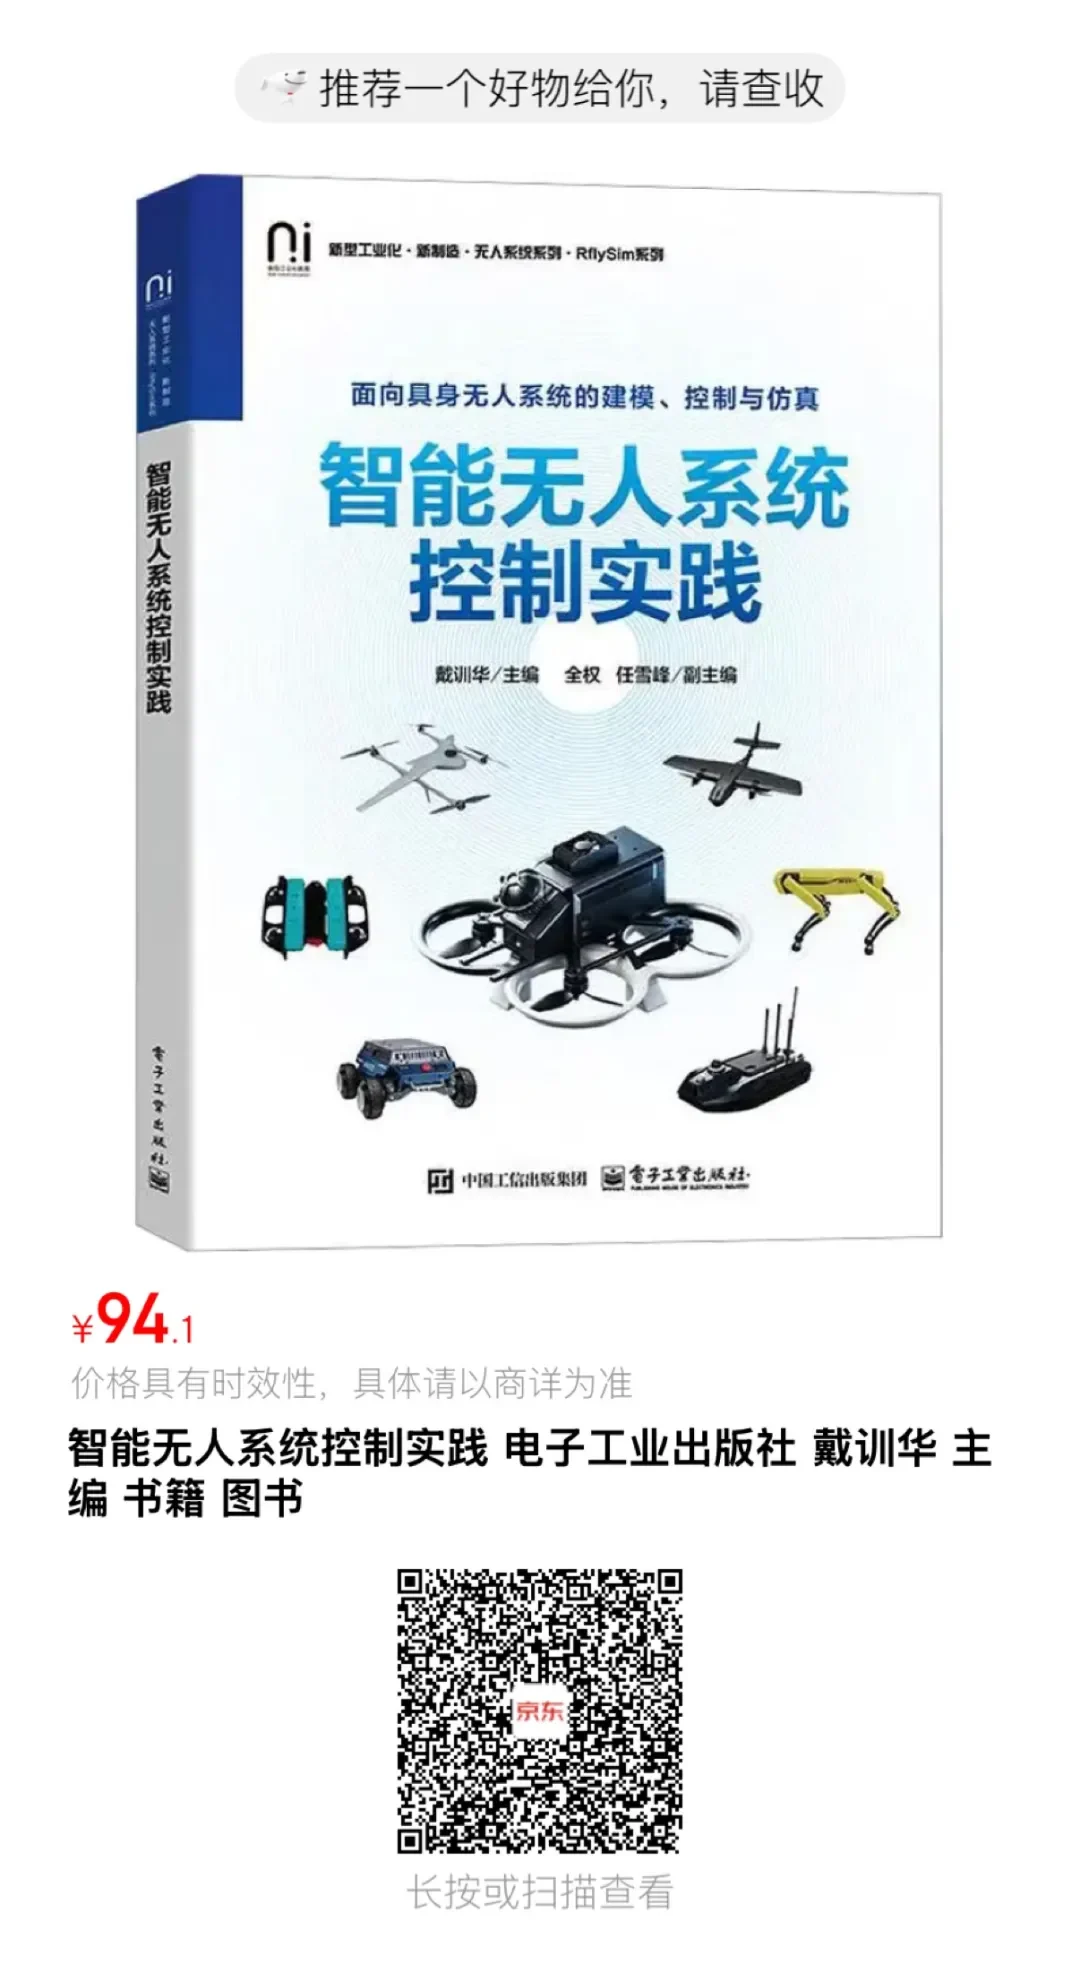 扫描图片中的二维码可查看购书页面;价格以购买页面实时信息为准。